El salto de la robótica blanda que aprende a moverse sin motores rígidos
Un equipo del Laboratorio de Robótica Blanda de la ETH Zúrich publicó en la revista Nature Communications un avance que puede cambiar la forma en que se entiende el movimiento en robótica.
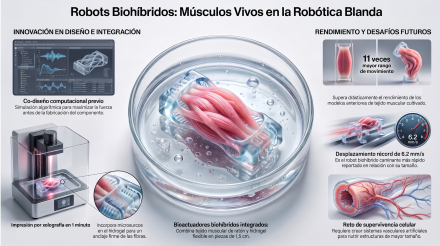
Sus protagonistas no son motores, engranajes ni pistones, sino diminutos bioactuadores de alrededor de 1,5 centímetros de longitud que combinan tejido muscular de ratón cultivado en laboratorio con andamios flexibles de hidrogel impresos en 3D. El resultado: estructuras capaces de saltar, nadar, caminar y agarrar objetos sin depender de componentes rígidos convencionales.
El hallazgo no radica únicamente en haber logrado que el músculo vivo se contraiga. Ese paso ya se había conseguido antes, aunque con un problema persistente: el movimiento resultante era tan pequeño que apenas resultaba funcional y, en muchos casos, solo podía observarse con ayuda del microscopio. La innovación del equipo liderado por el profesor Robert Katzschmann, con Aiste Balciunaite y Mike Y. Michelis como coautoras principales, consistió en diseñar de forma conjunta el tejido muscular y el andamio artificial como un único sistema integrado desde el inicio, en lugar de concebirlos por separado.
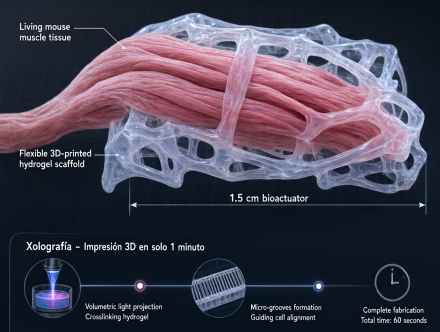
Para ello, los investigadores utilizaron algoritmos de simulación computacional con los que buscaron la configuración exacta en la que la contracción del músculo generara el mayor movimiento posible en todo el componente. Es decir, la geometría del hidrogel y la distribución del tejido muscular se definieron antes de la fabricación para aprovechar al máximo la fuerza biológica disponible. Después, los andamios sintéticos se imprimieron en 3D mediante xolografía, una técnica basada en luz que requiere apenas un minuto por pieza. Esos andamios incorporan microsurcos que ayudan a que las fibras musculares se anclen con firmeza y se alineen correctamente, de modo que se pierda la menor cantidad posible de fuerza durante la transferencia del movimiento al esqueleto blando.
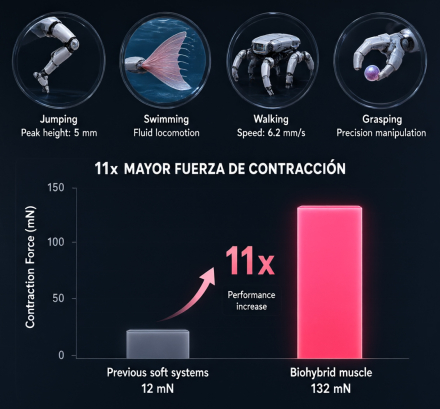
El efecto de ese diseño co-optimizado es notable. Los bioactuadores resultantes lograron un rango de movimiento y una fuerza de contracción hasta once veces mayores que los de sistemas anteriores con una cantidad comparable de tejido muscular. Gracias a ello, el movimiento se hace claramente visible a simple vista. Al estimular las células musculares de ratón con impulsos eléctricos, las estructuras son capaces de realizar movimientos dinámicos complejos sin ningún motor rígido. Con una sola contracción, uno de los actuadores se eleva unos cinco milímetros del fondo del recipiente, lo que equivale a un tercio de su propia longitud corporal. Otra versión, diseñada para desplazarse sobre una superficie, cubre 6,2 milímetros por segundo, lo que la convierte en el robot biohíbrido caminante más rápido en relación con su tamaño reportado hasta la fecha. También se demostró su capacidad para propulsarse en medio líquido y manipular objetos pequeños.
Más allá del impacto inmediato, el estudio plantea un cambio de enfoque para la ingeniería. Hasta ahora, la forma del músculo vivo solía considerarse una limitación fija, un dato biológico al que la máquina debía adaptarse. Este trabajo demuestra que esa forma puede convertirse en una variable de diseño ingenieril. En lugar de sustituir la biología por componentes rígidos, los investigadores proponen integrarla en arquitecturas adaptables que aprovechen características intrínsecas de los organismos vivos, como la adaptabilidad, la eficiencia energética y el movimiento natural.
Sin embargo, los propios autores advierten que la tecnología se encuentra en una fase preclínica y experimental. El mantenimiento de estos bioactuadores depende, por ahora, de soluciones nutritivas que conservan la viabilidad celular. Para sistemas más grandes o duraderos sería necesario desarrollar un sistema vascular artificial que suministre oxígeno y nutrientes y elimine los desechos metabólicos. A ello se suma la variabilidad biológica: a diferencia de las piezas industriales, el tejido cultivado tiene un comportamiento naturalmente variable, por lo que los científicos deben aprender a controlar mejor cómo madura y se comporta el músculo en el laboratorio para garantizar la consistencia.
Aun con esos desafíos pendientes, el trabajo de la ETH Zúrich ofrece una señal clara. La robótica blanda comienza a explorar un camino en el que el músculo vivo no es un simple añadido exótico, sino una parte central del diseño. Si los próximos pasos logran resolver el suministro de nutrientes y la reproducibilidad del tejido, los robots del futuro podrían parecerse menos a máquinas ensambladas con motores y más a estructuras biológicas adaptables, capaces de saltar, nadar o agarrar con una eficiencia que hoy parece reservada a los organismos vivos.
Temas en esta nota

Descubren las células que permiten al páncreas adaptarse a las enfermedades
Revolución en el conocimiento del órgano

Un hidrogel inyectable multiplica por casi cinco la densidad ósea en ratas
Una vía prometedora contra la osteoporosis

La ANMAT prohibió dispositivo de depilación definitiva
Irregularidades sanitarias

Nueva técnica de trasplante evita el rechazo de órganos
Desarrollada por científicos del Conicet

La OMS y el desafío de detectar la próxima pandemia en 24 horas
La carrera contra el tiempo

Un nuevo tejido de algodón elimina bacterias, hongos y virus solo con luz visible
Para hospitales

El lenguaje secreto de la leche materna
La ciencia real detrás de los mitos virales de la lactancia

El Presupuesto 2027 y la discapacidad

Los fármacos GLP-1 también pueden proteger los pulmones
El hallazgo que sorprende a los neumólogos

"Es letal la desregulación del nomenclador"
Valentina Bassi sobre los cambios en discapacidad